マルチモーダルAIとフィジカルAI:センサーフュージョンの基盤要件
自動運転車は、カメラ・LiDAR・レーダーなど複数のセンサーで周囲を捉え、それらを統合して「いま何が起きているか」を認識しています。このように複数種類のデータを統合的に処理する技術がマルチモーダルAIであり、物理世界で動く「フィジカルAI」を支える重要な技術要素です。
本記事では、マルチモーダルAI・センサーフュージョンの仕組みとフィジカルAIにおける役割、そして大量のセンサーデータをリアルタイムに処理するための基盤要件までを解説します。
本記事は、フィジカルAIの開発とそれを支える基盤技術を解説するシリーズ記事の一つです。ほかの記事もあわせてぜひご覧ください。
- フィジカルAIとは?開発の課題と基盤選定の考え方を解説
- デジタルツインとは?Sim-to-RealによるAIモデル学習の仕組みと構築5ステップを解説
- フィジカルAIを支える強化学習とは?ロボット制御・自動運転を実現する仕組みと大規模GPUの関係
- マルチモーダルAIとは
- マルチモーダルAIの基本
- センサーフュージョンとマルチモーダルAI
- フィジカルAIにおけるマルチモーダルAIの役割
- 具体例①:自動運転の環境認識
- 具体例②:ロボットの環境認識と行動
- 具体例③:製造現場の異常検知と自律制御
- 大量のセンサーデータをリアルタイム処理するための基盤要件
- データ量
- 計算能力
- コスト
- 事例:株式会社ティアフォーの自動運転開発プラットフォームを支えるインフラ
- まとめ
マルチモーダルAIとは
まずは、マルチモーダルAIの基本と、フィジカルAI文脈でのキーワードである「センサーフュージョン」について解説します。
なお、マルチモーダルAIの一般的な入門解説は、以下の記事が参考となりますので、ぜひご覧ください。
マルチモーダルAIの基本
テキスト・画像・音声など単一種類のデータを扱うシングルモーダルAIに対して、マルチモーダルAIは複数種類のデータを組み合わせて処理します。人間が五感を統合して状況を判断するのと同じように、「カメラ映像と音声」「テキスト指示とレーダー」など複数のデータを組み合わせることで、単一データでは実現が難しい、高度で正確な認識を実現できます。たとえば画像だけでは「見えているもの」しかわからず、音声だけでは位置関係がつかめません。複数を組み合わせることで、状況をより複合的に理解できるようになります。生成AIの分野でもテキストと画像を同時に扱えるモデルが一般化しつつあり、マルチモーダル化はAI全体の潮流になっています。
センサーフュージョンとマルチモーダルAI
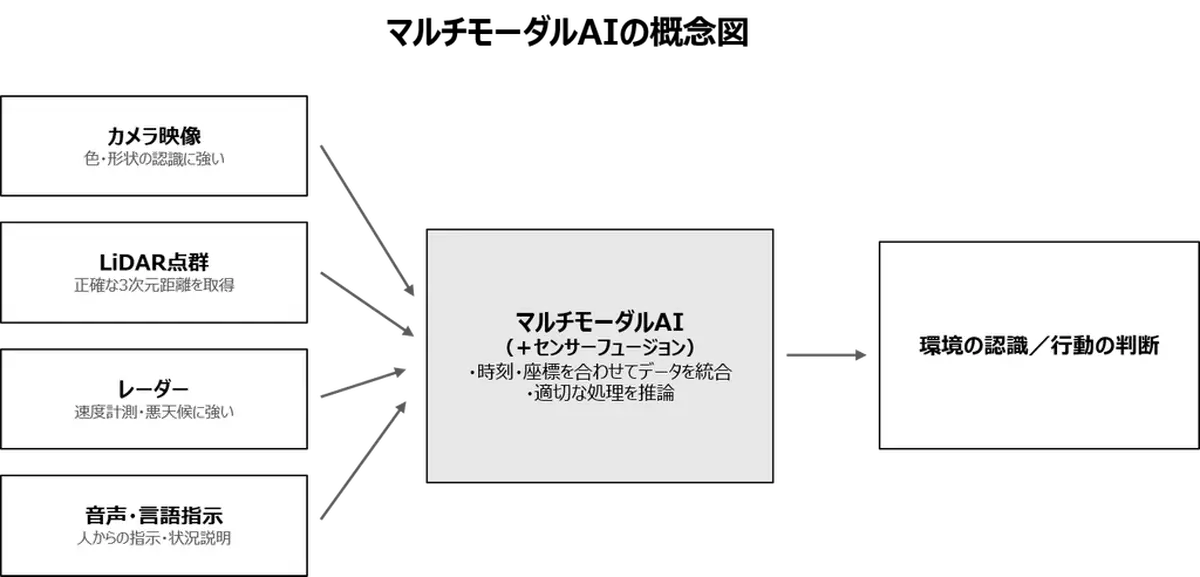
センサーフュージョンとは、カメラ映像、LiDAR(レーザー光で周囲との距離を測定し、3次元の点群データとして記録するセンサー)、レーダー、音声など、複数のセンサーデータを統合して、より正確に環境を把握する技術の総称です。具体的には、将来の状態を予測し、測定結果と比較することで複数のセンサーの観測値を誤差が少ない形に補正する「カルマンフィルタ」と呼ばれる技術や、複数のセンサーデータの最適な組み合わせ方法をAIに学習させる手法などで実現されます。
センサーフュージョンが必要となる理由は、各センサーに得意・不得意があるためです。カメラは色や形状の認識に強い一方で距離の把握が苦手、LiDARは正確な3次元距離を取得できるものの雨や霧などの悪天候に弱くコストも高い、レーダーは速度計測や悪天候に強い反面、解像度が低く物体の形状や種類の識別が苦手、といった具合です。
センサーフュージョンでは、時刻と座標を合わせて各センサーのデータを重ね合わせ、互いの弱点を補いながら、「どこに・何が・どの速度で存在するか」という統一的な環境情報として整理します。たとえば自動運転車が、カメラ・LiDAR・レーダーの情報を統合して歩行者の位置と速度を正確に推定するのは、センサーフュージョンを用いた処理の一例です。さらにその結果へ地図情報や言語指示などを組み合わせて「次にどう行動するか」を判断する仕組みが、マルチモーダルAIという関係になります。
フィジカルAIにおけるマルチモーダルAIの役割
次に、フィジカルAIの開発・運用においてマルチモーダルAIがどのように働いているのかを、3つの具体例で見ていきます。
フィジカルAIの全体像・開発フェーズは、以下の記事で解説していますので、「フィジカルAIの基本を知りたい」という方はぜひご覧ください。
具体例①:自動運転の環境認識
自動運転では、カメラ、LiDAR、レーダーなどの情報を統合し、車両周辺の物体検出、距離推定、移動予測をおこないます。複数のセンサーで互いの弱点を補い、周囲の物理的な状態を精度よく把握するセンサーフュージョンが、環境認識の基盤となっています。近年は、センサーデータによる周囲の認識から運転操作までを1つのAIで担うエンド・ツー・エンド型の自動運転技術の開発も進んでおり、マルチモーダル処理の重要度はさらに高まっています。
具体例②:ロボットの環境認識と行動
ロボットは、カメラによる視覚情報、接触時の力覚、利用者からの音声・言語指示などを組み合わせて、物体の認識や把持、人との協働を実現します。近年は、視覚と言語から適切な行動を生成するVLA(Vision-Language-Action)モデルなど、知覚・判断・行動を一体的に扱うマルチモーダルな基盤モデルの活用も進んでいます。
具体例③:製造現場の異常検知と自律制御
製造現場では、カメラで撮影した製品・設備の画像に加え、稼働音、振動、温度、圧力などのセンサーデータを組み合わせて、設備の異常や製品の不良を検知します。検知結果をもとに、生産設備の停止やロボットの動作変更、作業員への通知までつなげることで、フィジカルAIによる自律的な現場制御が可能になります。単一のセンサーでは「音は正常だが振動が異常」といった複合的な予兆を見逃しやすく、複数データの組み合わせが検知の精度を高めます。
大量のセンサーデータをリアルタイム処理するための基盤要件
こうしたマルチモーダルAIの開発・運用は、必然的に「大量データとの戦い」になります。以下では、データ量・計算能力・コストの3つの観点で基盤要件を整理します。
データ量
カメラやLiDAR、各種センサーからは大量のデータが発生し、収集データは1日あたりテラバイト級に達することもあります。よって、学習用データセットの前処理・保管だけでも、大きな基盤負荷になります。データは発生し続けるため、保存コストと転送時間も無視できません。十分な量のストレージと、転送のためのネットワーク帯域が必要です。
計算能力
マルチモーダルモデルは入力の種類が多いためパラメータ数も大きくなりやすく、学習には大容量VRAMのGPUを複数束ねた構成が必要になります。また、推論のためには、複数のセンサーデータを統合させながら、低レイテンシーでアウトプットを出せる性能が求められます。学習では大規模な並列計算能力が求められ、推論では低遅延と安定性が重視される、という具合に、フェーズによって求められる性質が異なる点も基盤選定のポイントです。柔軟にスペックを調整しやすいクラウドの活用も有効となります。
コスト
大量のセンサーデータをクラウドへ継続的にアップロードし、加工・学習のために移動させるマルチモーダル開発では、データ転送料が想定外のコストになりやすい点に注意が必要です。とくに外資系クラウドサービスでは、エグレス課金として下り方向のデータ転送に費用が発生する場合があります。転送料は見積段階では見落とされがちですが、月々の請求として継続的に発生するため要注意です。サーバー利用料そのものだけでなく、転送料を含む「隠れコスト」まで見込んで基盤を選定することが、データ転送量が多くなりがちなマルチモーダルAI開発では重要です。
事例:株式会社ティアフォーの自動運転開発プラットフォームを支えるインフラ
株式会社ティアフォーは、「自動運転の民主化」をビジョンに掲げ、オープンソースの自動運転OS「Autoware」の開発を主導しています。さらに自動運転開発を効率的にサポートする「Co-MLOpsプラットフォーム」の開発もおこない、その基盤にさくらインターネットの「高火力 PHY」を採用しています。
同社では、高火力PHYの活用により、巨大な学習モデルを利用した実験の期間が、従来の2〜3週間から1週間以内に短縮されました。これによって余力のできたGPUリソースを、モデル探索やハイパーパラメータチューニング に投入し、さらなるモデル精度の向上を進めています。
※出典:日経クロステック 「ティアフォーの「自動運転の民主化」を後押しするさくらの高火力GPUクラウドサービス」
自動運転は、カメラやLiDAR などのセンサーが生み出す膨大なデータを統合的に解析し、最適な制御を実現するという、マルチモーダル技術の代表的な活用分野の一つといえます。
自動運転開発におけるGPU基盤の選定方法は、以下の資料にてくわしくまとめております。ご興味のある方は、ぜひこちらもご覧ください。
まとめ
マルチモーダルAIは、フィジカルAIの知覚面を支えている技術です。その開発は大量のセンサーデータとの戦いであり、計算能力・ネットワークに加えて、データ転送料まで含めたコスト設計が基盤選定の鍵といえるでしょう。
さくらインターネットの 国産GPUクラウドサービス「高火力 PHY」「高火力 VRT」は、大量のセンサーデータ処理を支える計算能力を、データ転送料のかからない定額・円建てのわかりやすい料金体系で利用できます。マルチモーダルAIの開発基盤を検討されている方は、ぜひサービスサイトをご確認ください。大規模学習やモデル作成の基盤となる「高火力 PHY」から、中規模の学習や推論に適したVM型の「高火力 VRT」まで、フェーズに応じた使い分けも可能です。