デジタルツインとは?Sim-to-RealによるAIモデル学習の仕組みと構築5ステップを解説
ロボットや自動運転といったフィジカルAIの開発では、実機による試行錯誤に代わり、現実世界を仮想空間に再現した「デジタルツイン」上でAIモデルを学習させる手法が主流になりつつあります。AIを安全に、効率よく賢くしていくための学習環境として、デジタルツインはいまや欠かせない存在です。
本記事では、デジタルツインの定義とフィジカルAI開発における役割、仮想空間での学習成果を現実に適用する「Sim-to-Real」の仕組み、デジタルツイン構築の5つのステップ、そしてそれらを支えるGPU基盤の要件までを解説します。
本記事は、フィジカルAIの開発とそれを支える基盤技術を解説するシリーズ記事の一つです。ほかの記事もあわせてぜひご覧ください。
- フィジカルAIとは?開発の課題と基盤選定の考え方を解説
- フィジカルAIを支える強化学習とは?ロボット制御・自動運転を実現する仕組みと大規模GPUの関係
- マルチモーダルAIとフィジカルAI:センサーフュージョンの基盤要件
- デジタルツインとは
- デジタルツインの定義
- シミュレーション・メタバースとの違い
- フィジカルAIの学習環境としてのデジタルツイン
- Sim-to-Real:仮想空間での学習を現実世界に適用する仕組み
- Sim-to-Realの基本フロー
- Sim-to-Realの実現に必要な計算環境
- デジタルツイン構築の5ステップ
- 構築の全体像:5つのステップ
- 各ステップで必要となる基盤
- デジタルツインを支える基盤要件
- 専有できる大規模GPU
- ストレージとデータパイプライン
- セキュリティ・コスト
- GPU間の接続
- まとめ
デジタルツインとは
まずは、デジタルツインの定義や類似する概念との比較を通して、「デジタルツインの基本」を整理していきます。
デジタルツインの定義
デジタルツインとは、現実空間の情報をIoTセンサーやカメラなどで取得し、仮想空間上に現実の環境を「Twin=双子」のように再現する技術です※。仮想空間で分析やシミュレーションをおこない、その結果を現実空間にフィードバックして活用します。
デジタルツインの特徴は「双方向性」にあります。現実側のデータを継続的に取得して仮想側を更新し、仮想側での分析・シミュレーション結果を現実側に反映する、という循環的な構造を持ちます。具体例としては、シミュレーションで得た最適な設備レイアウトや制御パラメーターを、実際の設備の配置・設定に適用し、実際の設備で得られたデータを再度シミュレーションにフィードバックし精度を高めていくケースなどが挙げられます。
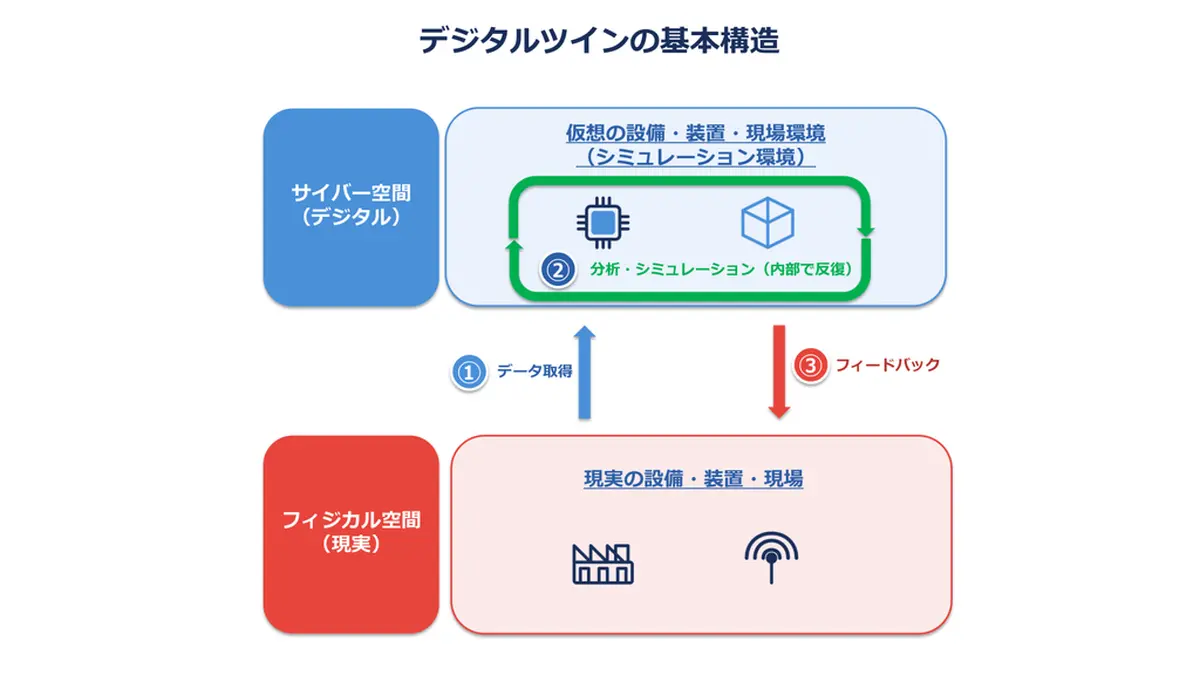
※出典および作図:総務省 令和3年版 情報通信白書
シミュレーション・メタバースとの違い
従来のシミュレーションは、あらかじめ用意した条件のもとで仮想的な検証をおこなう、一方向・単発の取り組みが中心でした。これに対しデジタルツインは、現実のデータで仮想側を更新し続け、その結果を現実側へ戻すという、双方向・継続型の仕組みである点が異なります。
また、メタバースは人が仮想空間上で体験・交流することを主な目的としたものであり、現実とリンクすることはあるものの、現実をそのまま再現したものではありません。現実と同期した分析・予測・制御を目的とするデジタルツインとは、この点で役割が異なります。
フィジカルAIの学習環境としてのデジタルツイン
ロボットや自動運転などのフィジカルAIは、実機での試行錯誤にコストや安全性の制約が大きいため、デジタルツイン上で学習させることが現実的な選択肢になります。物理法則を再現した仮想空間であれば、失敗を恐れずに膨大な試行を繰り返せるうえ、ラベル付きの合成データを大量に生成してAIモデルの訓練に活用できます。
近年は、こうした仮想空間での学習を支える「世界基盤モデル(物理世界の状態や変化を学習・予測するAIモデル)」の活用も急速に広がっています。フィジカルAIについては、以下の記事でくわしく解説しておりますので、ぜひあわせてご覧ください。
Sim-to-Real:仮想空間での学習を現実世界に適用する仕組み
次に、デジタルツイン上での学習成果を現実世界につなぐための仕組みである「Sim-to-Real」を見ていきます。
Sim-to-Realの基本フロー
Sim-to-Realとは、仮想空間(Simulation)でAIモデルを訓練し、学習済みモデルを現実(Real)の機器に移す手法です。実機を壊すリスクなく仮想空間上で学習ができ、事故・故障・悪天候など、現実では収集が難しい状況も無制限に再現できることが大きな利点です。一方で、シミュレーションは現実を100%模倣できるわけではなく、仮想と現実の間にはギャップが存在します。仮想空間のみでのトレーニングでは、現実を十分に反映しきれません。
そこでSim-to-Realでは、ドメインランダマイゼーション(あえて色・照明・物体の配置などの条件をばらつかせて学習させることで、環境変化に強いモデルをつくる手法)や、ドメインアダプテーション(仮想空間で合成データにより学習したモデルを、現実のデータに適応させる手法)といった技術により、現実空間での利用に耐えうるモデルの構築をおこないます。さらに、現実空間で収集したデータを仮想空間に還流させる「Real-to-Sim」を組み合わせ、ギャップを継続的に埋めていきます。
Sim-to-Realの実現に必要な計算環境
Sim-to-Realでは、多様な環境条件のもとで膨大な試行を並列に実行するため、シミュレーションと学習の双方でGPUを大量に消費します。そのため、高性能な計算環境の確保が前提となります。扱うデータも、現実空間から取得した動画・点群データや、仮想空間で生成する合成データといった大容量のものが中心です。こうした特性から、学習にかかる計算コストがテキスト中心のLLM開発を上回るケースもあります。
デジタルツイン構築の5ステップ
では、デジタルツイン環境はどのように構築すればよいのでしょうか。ここでは、構築から運用までの流れを5つのステップで整理します。
構築の全体像:5つのステップ
デジタルツインの構築・運用は、次の5つのステップとして整理できます。※
- 現実世界のデジタル化(IoTセンサー・カメラなどによるデータ収集)
- 仮想空間のモデル化とシミュレーション
- 結果の可視化と意思決定支援
- 実世界への適用
- 新たに取得された実データのフィードバック
5で得られたデータが1に還流することで、仮想空間の再現度は高まり続けます。この循環を回し続けることが、デジタルツインを継続運用する利点となります。
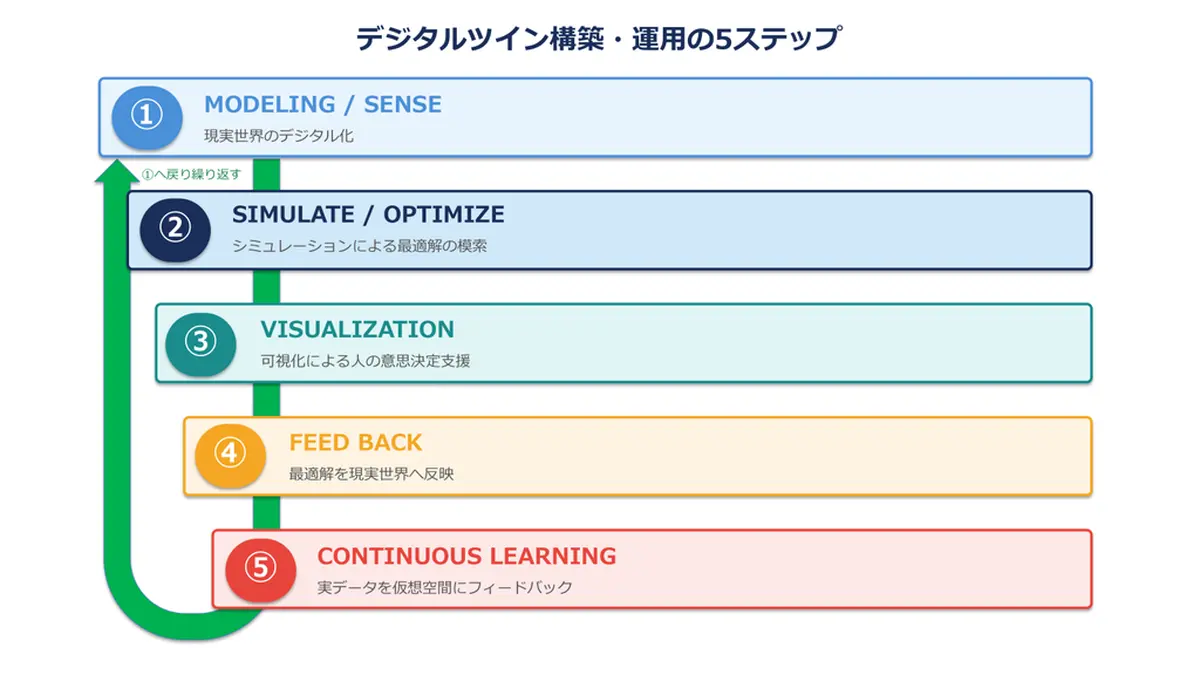
※NTTデータ「生成AI・メタバースで加速するデジタルツインの可能性」
各ステップで必要となる基盤
たとえば、物流倉庫に自律搬送ロボット(AMR)を導入するために、倉庫のデジタルツインを構築するケースで考えてみましょう。各ステップで必要となる環境は、次の表のように整理できます。
| ステップ | 具体例 | 必要となる環境 |
|---|---|---|
| ①データ収集 | 倉庫内カメラの映像、ロボットのLiDARで得られた点群・走行ログを取り込む | ・大容量データを保持する大規模ストレージ ・現場から転送する高速ネットワーク |
| ②モデル化・シミュレーション | 棚の配置や作業動線を再現した仮想倉庫で、走行シミュレーションとAIモデル学習を繰り返す | 3D処理・合成データ生成・学習を担う高性能GPUサーバ |
| ③可視化・意思決定支援 | 搬送効率やボトルネックをダッシュボードで確認し、レイアウト変更などを判断する ※変更内容により②に戻り仮想環境の更新やモデルの再学習が必要になることもある | BIツール・ダッシュボードなど (大規模なGPU環境は不要) |
| ④実世界への適用 | 検証済みの走行ルートや学習済みモデルを実機に展開する | ・実機、エッジ側で高速に推論するためのエッジサーバー ・安定した通信環境 |
| ⑤フィードバック | 渋滞が起きやすい地点や想定外の障害物など、実走行データを蓄積し仮想倉庫へ還流する | ①のストレージやネットワーク基盤を継続的に活用 |
デジタルツインを支える基盤要件
前章でご紹介した各ステップのうち、もっとも多くのGPU資源を必要とするのが「②モデル化・シミュレーション」です。以下では、この工程を中心に基盤要件を整理します。
専有できる大規模GPU
大規模なシミュレーションと学習を並列で回し続けるには、高性能なGPUサーバーを長期間・安定的に利用できる環境が必要です。他の利用者と共有する環境では性能が変動する場合があるため、リソースを専有できる環境のほうが、学習サイクルを計画的に回しやすくなります。
ストレージとデータパイプライン
現実世界から収集した実データと、仮想空間で生成した合成データを保持する大容量ストレージ、そしてデータの収集・転送を支える高速ネットワークが必要です。GPUを無駄なく最大限に活用できるデータパイプラインの設計が、基盤全体の稼働率を高めます。
セキュリティ・コスト
工場内の映像など機密データを扱う場合は、データの保管場所や管理主体を確認し、国内で学習まで完結できる構成が取れるかどうかも重要な確認点になります。
また、デジタルツインは「作って終わり」ではなく回し続ける仕組みであるため、ランニングコストの抑制も欠かせません。月額固定料金や円建て請求のサービスであれば、為替変動の影響を抑え、予算計画を立てやすくなります。
GPU間の接続
扱うモデルやシミュレーションの規模によっては、複数のGPUを連携させる必要があります。NVIDIA製GPUの場合、NVLinkと呼ばれる仕組みでGPU間を高速に接続でき、大規模な学習が可能になります。さらに多くのGPUを束ねる場合は、NVSwitchと呼ばれる仕組みで、複数のGPUを連携させます。
まとめ
デジタルツインは、フィジカルAIを安全かつ効率的に育てるための学習環境であり、Sim-to-RealとReal-to-Simの循環を回し続けることで価値を発揮します。その中でも大規模なGPU基盤を要する「モデル化・シミュレーション」の工程を支えるには、専有できる大規模GPU、データパイプライン、コスト予見性、データの取り扱いに関するガバナンスといった観点からの基盤選定が重要です。
さくらインターネットが提供する GPUベアメタルサーバー 「高火力 PHY」は、NVIDIA B200 Tensor コア GPUを8基搭載した物理サーバーを、ベアメタル専有・月額固定料金で利用できます※。日本国内のデータセンターで運用し、顧客データは国内でのみ処理・保存されるため、データ主権の観点からも安心してご利用いただだけます。デジタルツイン・Sim-to-Real基盤の構築を検討されている方は、ぜひサービスサイトをご確認ください。
※プランにより、搭載されるGPUは異なります。